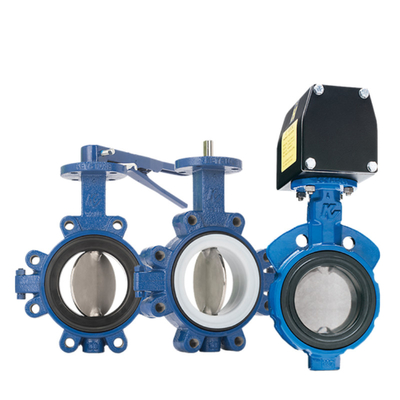
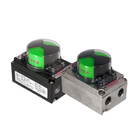
現代産業システムでは 流体制御ネットワークは 人間の体内の循環システムのように機能します 制御バルブは 圧力と流量温度バランスしかし,繊細な化学加工や高圧水化などの工業プロセスでは,極度の精度を要求します.基本アクチュエータのフィードバックメカニズムが不足することが多い.生産ラインを最高効率で動かすために 微小なバルブ偏差をマイクロ秒で 修正する見えない力は?
制御信号と物理的実行の 橋渡し以上のこの装置は圧力の変動を継続的に監視し,動的に補償します.この試験は,基本的な原則,技術的進化,工業におけるこれらの精密器具の産業的重要性.0時代
I. ポジショナー の 基本 的 な 役割 ― なぜ その 役割 が 必要 な の か
理想的な制御モデルでは 4~20mA の信号が 直線的に精密なバルブ位置に変換されます 現実には摩擦,流体動力学的不均衡,低性能なヒステレシスやデッドバンド効果を引き起こす.
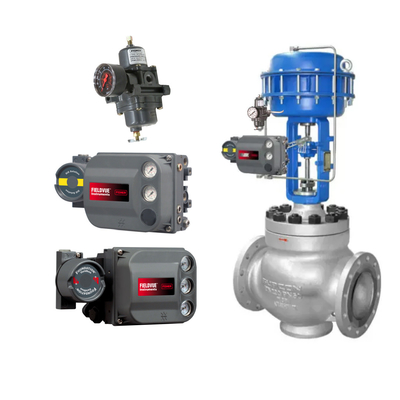
制御信号とバルブ位置の完璧な調整を維持するために,動作装置の空気圧を調節します.圧力を増やしたり,換気装置の圧力を増やしたりして,気圧の調整を迅速にします.高精度,迅速な応答,そしてヒステレシスのゼロの許容を求めるアプリケーションでは,ポジショナーはオプションアクセサリーからミッション・クリティックなコンポーネントに移行します.
II. パネウマティック ポジショナー: 力 と 運動 の 均衡 の メカニクス
デジタル化が産業制御を支配する以前は,純粋な機械的な信頼性によって,巧妙な物理原理によって電子機器なしで動作する空気式定位装置が最高でした.
1フォース バランス パネウマティック ポジショナー: トーク バランスの芸術
この工業古典は,トルク均衡で動作する. 3-15 psi の制御信号は,入力バローを拡張し,ボトルを制限するために力ビームを上へと押し上げます.発生する反圧は,アクチュエータに圧力をかけるリレーを活性化させる重要なことは 梁がスプリング・ストームの動きで バルブ・スティムに接続され 微小な梁の偏差を 正確な位置固定に変換する 対抗トルクを生成することですこの設計は,固有の振動抵抗と例外的な安定性を提供します.
2モーションバランス プレウマティックポジショナー:直接移動フィードバック
運動平衡モデルでは,トークではなく, 機械的な結合によるインプット信号の移動と実際の幹の移動を比較します.バルボはビームをノズルに向かって動かす.発射器の動力により,反圧が増加し,気力リレーが活性化します. 幹の動きは,最初の動きに逆らうために,機械的にビームを再配置し,目標位置で完璧な平衡を達成します.この荒れ果てた世界各地の古い施設で 維持に便利な装置が 稼働し続けています
III. 電気気圧装置とスマートポジショナー:デジタル革命
分散制御システム (DCS) とフィールドバス技術により ポジショナーがデジタル時代へと進みました
3電気気圧定位器: アナログと気圧域を橋渡す
このハイブリッド装置は 4〜20mAの信号を 永磁気と相互作用する電磁気コイルを通じて 正確なノズル制御に変換します伝統的なアクチュエータの頑丈性を維持しながら,迅速な応答のリモコン制御を可能にします..
4スマート 電子 ポジショナー:近代産業の制御ハブ
マイクロプロセッサと高解像度センサーを備えた今日のスマートポジショナーはエッジコンピューティングノードとして機能します.
-
圧力補償ループ:空気供給の変動を積極的に中和し,位置位置の精度を維持する
-
位置フィードバックループ:摩擦や流体障害にもかかわらず,マイクロメートルレベルの精度を達成するために,PIDアルゴリズムを使用して,I/P変換機を動かす
制御を超えて,これらのユニットはバルブサイクル,移動統計,摩擦傾向を記録し,HART,ファウンデーションフィールドバス,またはProfibus通信を通じて予測的なメンテナンス洞察を提供します.
IV 実践的考察: 選択基準と将来の方向性
定位装置の選択には,技術仕様を超えた微妙な評価が必要です.
-
ダイナミック性能:原子炉制御のような 急速に変化するプロセスにおいて 電子位置付け装置は 機械装置よりも優れている
-
環境による硬化:極端な温度,爆発性大気,またはEMI密度が高い地域では,まだ空気力または特別に認証された電子モデルが必要かもしれません
-
システム統合:スマートポジショナーはデジタル化された工場の基礎IIoTコンポーネントとして機能します
この未知の世界産業は AIの統合と 適応制御アルゴリズムによって 進化し続けています 現代の製造が要求する 精度と安定性を 静かに保証していますこれらの技術を理解することで エンジニアはプロセスを最適化できますデータに基づくメンテナンス戦略を通じて 重要な機器の寿命を延長します.

 メッセージは20〜3,000文字にする必要があります。